
티스토리 뷰
목차
KAIST의 새로운 전신 제어 시연, 현대차의 로봇 사업화 조직, 반도체 기업들의 로봇용 메모리 경쟁이 하나의 흐름으로 연결됩니다.
오늘의 한 줄
오늘 가장 주목할 소식은 KAIST 휴머노이드가 최대 35kg 물체를 밀고 20kg 물체를 들어 옮기는 동작을 공개했다는 것입니다. 현대차그룹은 Atlas 사업화를 위한 RX 전략조직을 강화하고, 삼성전자·SK하이닉스·마이크론은 로봇용 메모리 시장을 준비하고 있습니다. 이제 휴머노이드 산업의 경쟁은 단순한 보행에서 무거운 물체를 다루는 전신 제어, 그리고 이를 양산과 실제 작업으로 연결하는 경쟁으로 이동하고 있습니다.

2026년 10월 20일 오전 기준. 19일 공개된 기술 시연, 20일 보도, 오늘 예정된 행사와 공개 영상 흐름을 구분했습니다.
1. 오늘의 핵심 뉴스 요약

국내 | KAIST, 휴머노이드 전신 조작 시연
10월 19일 공개된 Humanoid v0.9 시연에서 최대 35kg 물체를 밀고 20kg 물체를 들어 옮기는 동작을 보여줬습니다. DRCD Lab과 RAILAB이 협력했으며, 로봇은 시각 피드백을 이용해 물체를 배치합니다.

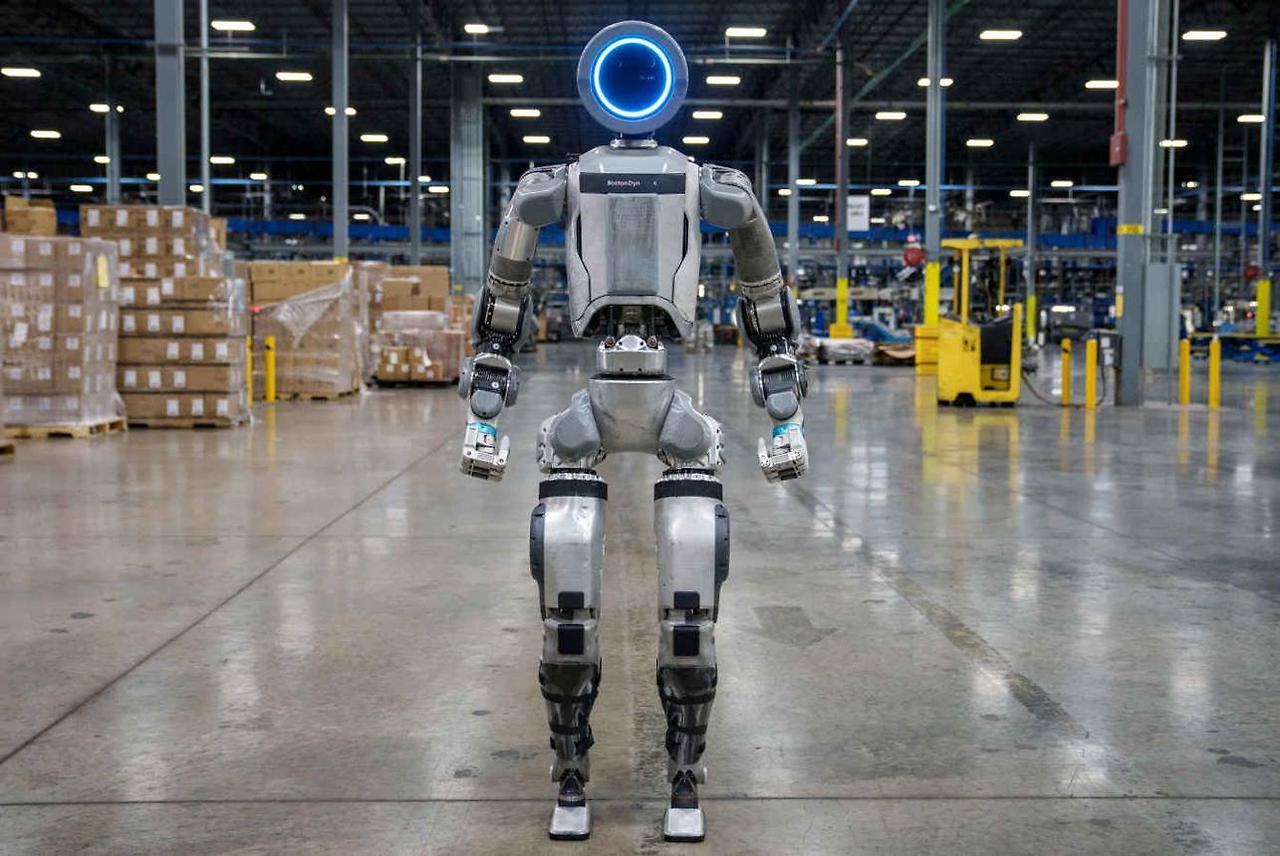
국내 | 현대차, Atlas 사업화 조직 강화
19일 DIGITIMES는 현대차그룹이 RX Business Strategy Team을 구성해 Atlas 양산·판매를 포함한 글로벌 로봇사업 전략을 추진한다고 보도했습니다. 실제 양산 실적과 조직 신설 발표는 구분해야 합니다.

반도체 | 삼성·SK하이닉스·마이크론의 로봇 메모리 경쟁
로봇이 여러 센서 정보를 실시간 처리하는 피지컬 AI 시장을 겨냥해 메모리 구조 개발 경쟁이 확대되고 있습니다. 마이크론도 관련 시장에 진입하고 있다는 19일 보도가 나왔습니다.

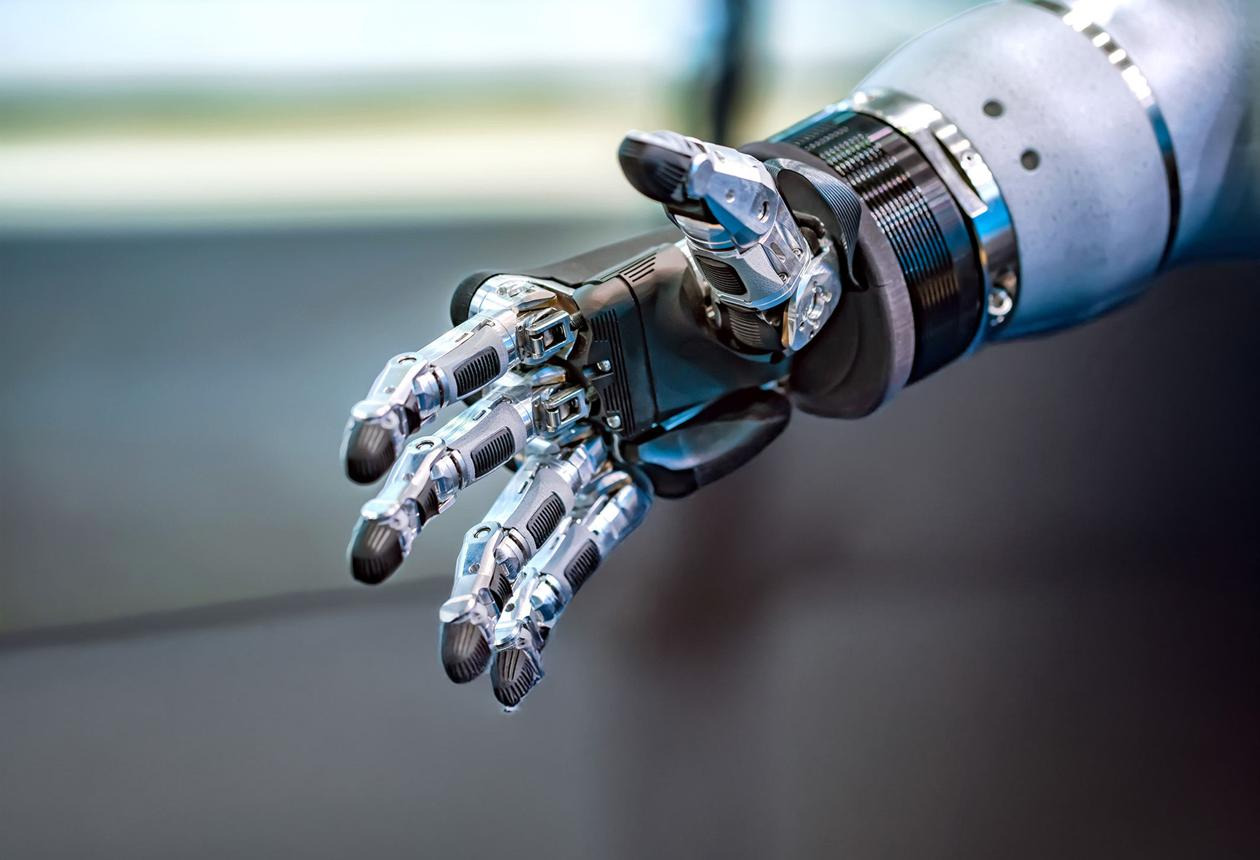
글로벌 | 인피니언, 휴머노이드 로봇손 반도체 시장 공략
오늘 The Elec은 독일 인피니언이 산업용·자동차용 반도체 역량을 바탕으로 휴머노이드의 정밀 로봇손에 들어가는 반도체 시장을 공략한다고 보도했습니다.

2. 오늘 가장 중요한 기술 변화 — 휴머노이드는 이제 온몸으로 일해야 합니다
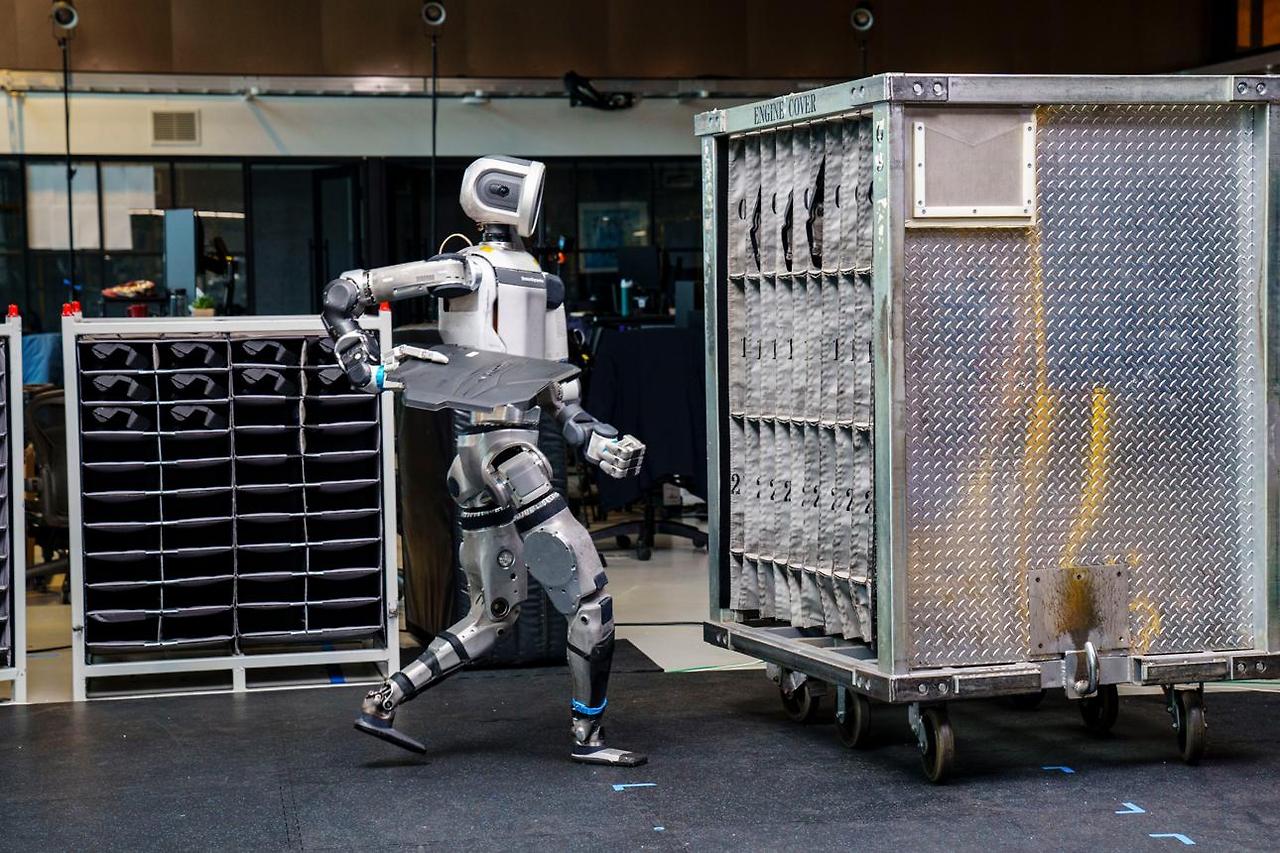
사람이 무거운 상자를 들어 올리는 모습을 생각해 보겠습니다.
손만 움직이지 않습니다. 무릎을 굽히고, 허리를 낮추고, 두 발에 체중을 나눕니다. 물체가 기울면 몸 전체를 움직여 균형을 잡습니다.
휴머노이드도 마찬가지입니다.
로봇팔의 힘이 강하다고 해서 무거운 물건을 안전하게 옮길 수 있는 것은 아닙니다.
발이 미끄러지지 않아야 합니다. 몸의 무게중심이 안정돼야 합니다. 손과 팔, 허리, 다리가 하나의 동작으로 움직여야 합니다.
KAIST의 이번 시연이 의미 있는 이유가 여기에 있습니다.
팔의 조작능력과 전신 균형제어를 결합했다는 점입니다.

KAIST Humanoid v0.9 공개 시연 수치
35kg
물체 밀기
20kg
물체 들어 올리기

그러나 여기서 반드시 구분해야 합니다.
35kg을 밀었다는 것은 35kg을 들어 올렸다는 뜻이 아닙니다.
또 20kg을 한 번 들었다고 해서 8시간 동안 같은 무게를 반복해서 옮길 수 있다는 뜻도 아닙니다.
앞으로 필요한 것은 최대 성능보다 실제 작업시간과 반복 성공률입니다.
3. 오늘 국내 기업의 변화 — 현대차는 로봇을 사업으로 만들려 합니다
현대차그룹의 RX 사업전략 조직 관련 보도는 KAIST의 기술 시연과 성격이 다릅니다.
KAIST는 무엇을 할 수 있는가를 보여줍니다.
현대차는 그 기술을 어떻게 생산하고 판매할 것인가를 준비합니다.
현대차의 강점은 Boston Dynamics의 Atlas뿐 아니라 자동차 생산시설과 자동차 부품 공급망을 함께 가지고 있다는 점입니다.
자동차를 생산하면서 축적한 모터, 감속기, 센서, 전력전자, 공정관리와 품질보증 기술을 로봇 생산에 연결할 수 있습니다.
하지만 사업조직을 구성했다는 사실만으로 양산 성공을 말할 수는 없습니다.
앞으로 확인할 것은 Atlas의 실제 생산대수, 공장 배치, 고객 납품, 작업시간과 유지보수 비용입니다.

이 숫자가 공개되기 전까지는 사업화 준비와 상용화 실적을 구분해야 합니다.
4. 핵심 부품·공급망 — 로봇손에 반도체가 들어갑니다
오늘 확인된 전자산업 보도에서 특히 중요한 것은 인피니언의 로봇손 반도체 전략입니다.
인피니언은 지난 16일 서울 SEDEX 2026에서 로봇손을 위한 MCU, 모터 드라이버, 촉각센서, 전력반도체 기술을 소개했습니다. 기존 스마트폰과 자동차에 사용하던 센싱 기술을 휴머노이드 손으로 확장하는 방향입니다.

사람이 종이컵을 잡는 모습을 생각해 보겠습니다.
컵을 너무 약하게 잡으면 떨어뜨립니다. 너무 세게 잡으면 찌그러집니다. 컵에 물이 들어 있으면 무게도 달라집니다.
로봇손이 이 작업을 하려면 손가락마다 모터를 제어하고, 접촉압력을 측정하고, 실시간으로 힘을 조절해야 합니다.
인피니언은 3D 자기센서와 압력센서, 정전용량센서뿐 아니라 물체와 접촉할 때 발생하는 소리와 진동을 이용하는 MEMS 마이크 활용도 검토하고 있습니다.
또 약 66mm 크기의 구동 보드에 MCU·GaN 전력반도체·센서를 결합해 최대 1.2kW급 모터 구동 기술을 시연했습니다. 이는 구동 보드의 기술 사양이며, 로봇손 하나가 1.2kW를 소비한다는 의미는 아닙니다.

한국 기업에는 여기서 새로운 기회가 보입니다.
| 액추에이터 | 현대모비스·LG전자·로보티즈 | 양산 납품과 내구성 |
| 감속기 | SPG 등 | 정밀도·수율·원가 |
| 힘·촉각센서 | 에이딘로보틱스 | 실제 로봇손 채택 |
| 카메라·비전 | LG이노텍·삼성전기 | 글로벌 Design Win |
| AI 메모리 | 삼성전자·SK하이닉스 | 로봇용 제품 매출 |
| 제어·전력반도체 | 국내 반도체·전장 공급망 | 모터제어 고객 확보 |
이 표는 관련 사업기술을 기준으로 정리한 것입니다. 모든 기업이 현재 특정 글로벌 휴머노이드에 확정 납품하고 있다는 뜻은 아닙니다.
앞으로 로봇손의 부가가치는 기계구조뿐 아니라 손가락마다 들어가는 센서와 제어반도체에서도 만들어질 가능성이 있습니다.
5. 글로벌 흐름 — 중국은 로봇 수출을 확대하고 있습니다
10월 19일 공개된 선전 로봇산업 현장 영상에는 미국 기업인과 투자자들이 중국 로봇 공급망을 살펴보는 모습이 담겼습니다.
영상 제공 자료에 따르면 선전의 2026년 1~8월 로봇 수출액은 약 111억3천만 위안으로 전년 동기보다 크게 증가했습니다. 다만 이는 휴머노이드만의 수출액이 아니라 여러 종류의 로봇을 포함한 통계입니다. 해당 영상은 외부 제작사가 Reuters Connect에 제공한 것으로, Reuters가 내용을 독립 검증한 자료는 아닙니다.

중국 Pudu Robotics 관계자는 올해 전체 매출에서 해외 수출이 80% 이상을 차지한다고 설명했습니다. 역시 회사 측 발표 수치입니다.
여기에서 한국이 주목할 것은 중국의 완성로봇 가격만이 아닙니다.
중국에는 모터, 감속기, 센서, 구동기, 소프트웨어를 가까운 곳에서 조달하는 산업집적지가 있습니다.
한국이 경쟁하려면 단순히 좋은 로봇 한 대를 만드는 것을 넘어 부품·양산·현장실증·고객지원이 함께 움직여야 합니다.
6. 오늘의 기술·산업 행사 — 한국에서도 피지컬 AI를 논의합니다
오늘 10월 20일 서울 여의도 FKI타워에서는 피지컬 AI 관련 기술 세미나가 예정돼 있습니다.
월드모델과 로봇 파운데이션 모델을 다루는 행사에서는 실제 작업을 학습하고 여러 로봇으로 확장하는 기술을 논의합니다. 별도의 AI팩토리·자율제조 세미나에서는 제조현장 데이터 수집, 휴머노이드 안전성 실증, 디지털트윈, AMR, VLM 기반 관제 등이 주요 의제입니다.

아직 행사 발표 결과를 확인한 것은 아니므로 오늘 공개될 기술이나 계약을 미리 성과로 계산하지 않겠습니다.
다만 행사 의제에서 산업의 관심이 보입니다.
로봇 자체를 만드는 문제에서 로봇을 실제 제조시스템 안에 넣는 문제로 이동하고 있습니다.
7. 유튜브·공개 영상 분석
오늘 확인할 가치가 가장 높은 영상은 KAIST의 전신 조작 시연입니다.
KAIST Humanoid v0.9 시연 영상과 기술 설명 보기
이 자료에서 원본 유튜브 영상으로 이동할 수 있습니다.
영상에서는 물체를 밀거나 들어 올리는 동작, 시각 피드백을 이용한 위치 조절을 확인할 수 있습니다.
그러나 공개영상만으로는 작업 실패율, 반복시험 횟수, 장시간 가동성, 외부 서버 의존 여부를 모두 판단할 수 없습니다.
따라서 이번 시연의 기술적 의미는 전신 제어 능력의 발전이지, 산업용 휴머노이드의 양산·상용화 완료가 아닙니다.
8. 사회 변화 — 로봇이 무거운 일을 맡으면 사람의 역할도 달라집니다
무거운 물체를 옮기는 작업은 자동차공장, 조선소, 물류센터에서 반복적으로 발생합니다.
이 일을 휴머노이드가 안정적으로 수행한다면 사람은 위험한 운반과 반복적인 허리 부담을 줄일 수 있습니다.
그러나 사람을 곧바로 없애는 구조만 생각해서는 안 됩니다.
로봇이 물건을 들어 올릴 위치를 지정하고, 작업순서를 정하고, 예외상황을 처리하고, 안전을 관리하는 새로운 역할이 생깁니다.
특히 한국에서는 기존 제조업 숙련자가 로봇에게 작업을 가르치는 Robot Trainer로 전환할 가능성이 있습니다.
이 과정에서는 노동자의 재교육과 함께 작업데이터에 대한 동의와 보상체계도 필요합니다.
9. 투자 관점 — 오늘은 부품과 양산을 함께 봅니다
프로젝트 휴먼로봇에서 사용해온 일곱 지표를 유지합니다.
| Paid Working Hours | 로봇이 실제 돈을 받고 일한 시간 |
| Intervention Rate | 사람이 개입해야 하는 빈도 |
| First-attempt Success Rate | 첫 시도 작업 성공률 |
| Repeat Order | 고객의 두 번째 주문 |
| Uptime | 실제 작업 가능한 시간 비율 |
| BOM Share | 한 대당 국내 기업이 공급하는 부품가치 |
| Developer Count | 플랫폼에 참여하는 개발자·기업 규모 |
오늘 KAIST의 시연은 기술능력의 증거입니다. 아직 유료 작업시간이나 반복주문을 보여주지는 않습니다.
현대차의 RX 조직은 사업화 준비의 증거입니다. 아직 Atlas의 실제 대량판매를 증명하지는 않습니다.
인피니언의 로봇손 반도체 전략은 시장 진입의 증거입니다. 실제 대규모 납품량은 별도로 확인해야 합니다.
따라서 투자에서 중요한 순서는 여전히 같습니다.
기술 공개 → 시제품 → 현장실증 → 유료판매 → 반복주문 → 양산 → 유지보수 매출
10. 주요 리스크
첫째, KAIST의 35kg 밀기와 20kg 들기는 서로 다른 작업입니다. 이를 동일한 가반하중으로 비교해서는 안 됩니다.
둘째, 현대차의 사업조직 강화가 Atlas의 생산량과 수익성을 즉시 높이는 것은 아닙니다.
셋째, 로봇용 메모리 시장이 확대되더라도 모든 로봇에 고가의 HBM이 필요한 것은 아닙니다. 실제로는 전력소모와 가격에 따라 LPDDR, 온디바이스 메모리 등 다양한 구조가 사용될 수 있습니다.
넷째, 로봇손의 정밀도가 높아질수록 부품 수와 비용, 유지보수 난도가 함께 커질 수 있습니다.
다섯째, 중국의 공급망 경쟁력은 한국 기업에 가격 압력을 가할 수 있습니다.
여섯째, 공개영상의 한 번의 성공을 반복 가능한 산업생산성과 혼동해서는 안 됩니다.
일곱째, 기술이 발전하더라도 실제 로봇 도입이 기존 자동화보다 경제적인지 검증해야 합니다.
11. 오늘의 결론 — 로봇이 무거운 물건을 드는 순간, 한국 제조업의 기회도 달라집니다
2026년 10월 20일.
어제 KAIST는 로봇이 무거운 물체를 밀고 들어 올리는 모습을 보여줬습니다.
이것은 단순한 힘자랑이 아닙니다.
로봇이 손과 팔뿐 아니라 온몸을 사용해 실제 일을 할 수 있는 방향으로 발전하고 있다는 뜻입니다.
그리고 같은 시점 현대차는 Atlas를 연구실의 기술에서 제조업의 제품으로 바꾸기 위한 조직을 강화하고 있습니다.
삼성전자와 SK하이닉스는 로봇의 두뇌에 필요한 메모리 시장을 준비합니다.
현대모비스와 LG전자는 관절을 만들고, 에이딘로보틱스 같은 기업은 로봇의 손끝에 필요한 감각을 개발합니다.
이 기술들이 실제 제조현장에서 연결될 때 한국의 기회가 만들어집니다.
그러나 아직 마지막 질문이 남아 있습니다.
그 로봇이 오늘도, 내일도, 다음 달에도 같은 일을 안정적으로 할 수 있는가?
휴머노이드 산업의 진짜 가치는 바로 그 질문에 대한 답에서 결정될 것입니다.
오늘의 한 문장
휴머노이드의 발전은 얼마나 무거운 것을 한 번 들어 올렸는가에서 시작하지만, 산업의 성공은 그 일을 얼마나 오래 반복하고 고객이 다시 주문하는가에서 결정됩니다.