
티스토리 뷰
목차
405대 공급계약에서 통신장애 시험과 학습 검증까지
작성 기준: 2026년 11월 20일(한국시간). 19일 보도·공고와 20일 새벽 공개 자료를 중심으로 확인했습니다. 계약과 운영 대수, 투자와 제품 완성, 가상시험과 실물 성과를 구분했습니다.
오늘의 한 줄
한국 물류로봇에서 고객의 추가 구매가 확인됐습니다. 시험기관은 통신장애와 음성인식을 평가할 기반을 발주했고, 해외에서는 로봇손 투자와 학습 도구 공개가 이어졌습니다. 오늘은 재구매의 의미와 업데이트 뒤의 성능 유지 조건을 살펴봅니다. [1][2][3][4][6]
1장. 오늘의 핵심 뉴스 — 확인된 사실
| 한국 | 트위니 나르고W100, 44개 고객·405대 누적 공급계약 보도 | 회사 설명상 재구매 고객 7곳이 90대 운영 [1] |
| 한국 | 한국로봇산업진흥원, 19일 통신장애 안전시험·음성평가 데이터 용역 공고 | 업체 선정 전 입찰 단계 [2] |
| 중국 | 커리센싱의 즈싱 로보틱스 전략투자 완료 소식 | 투자 완료, 센서·로봇손 통합은 추진 계획 [3] |
| 미국 | Skild AI, 한국시간 20일 Steel 0.2와 81개 시뮬레이션 예제 안내 | 공개 개발 도구·문서 확대 [4] |
| 벨기에 | IntelliProve, 19일자 발표문에서 270만 유로 투자 확보 발표 | 로봇 적용과 추가 임상 검증·인증 추진 [5] |
| 싱가포르 | HINT-WAM 연구, 새 작업 학습과 기존 능력 유지 비교 | 시뮬레이션으로 평가한 사전공개 논문 [6] |
2장. 한국 — 처음 써 본 고객이 로봇을 더 샀습니다
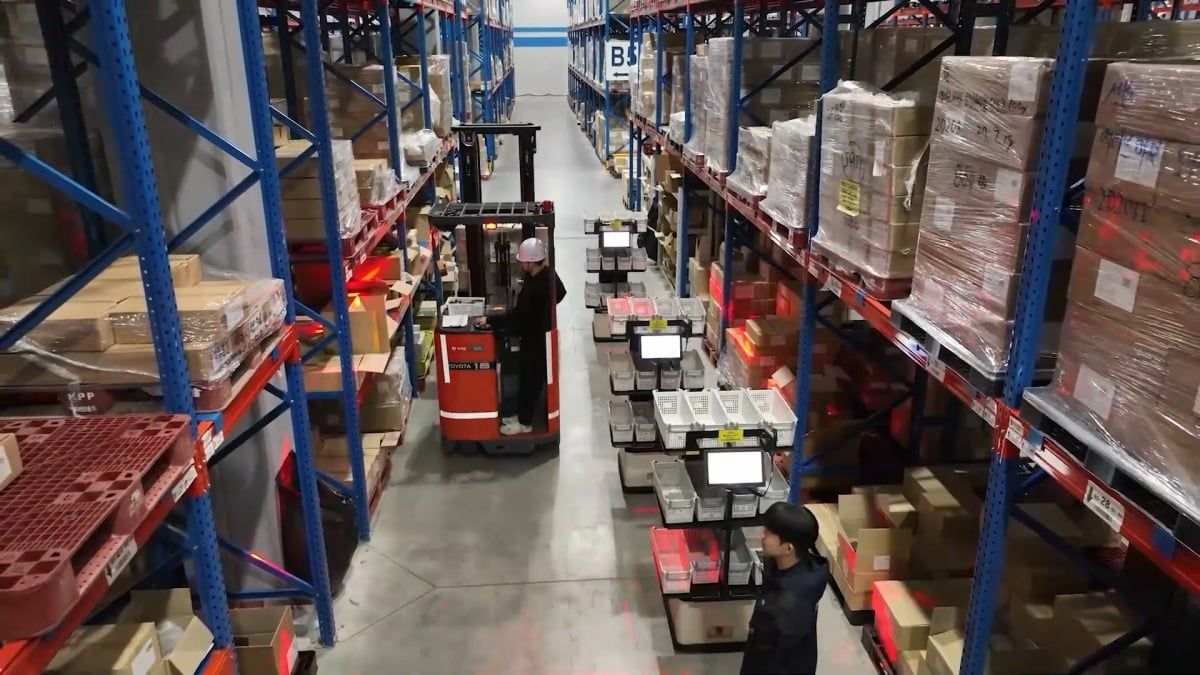
사진 설명: 한국경제 기사에 실린 물류센터의 트위니 로봇입니다. 특정 고객사와 촬영일은 표시되지 않았습니다. 사진: 트위니 제공·한국경제. 원문
한국경제는 19일 트위니의 나르고W100이 국내외 44개 고객사와 총 405대의 공급계약을 맺었다고 보도했습니다. 누적 계약이며, 전량 납품·가동 여부는 확인되지 않았습니다. [1]
회사 설명에 따르면 재구매 고객 7곳은 처음 31대를 도입한 뒤 59대를 추가 구매했습니다. 이들 7곳이 운영하는 로봇은 합계 90대입니다. [1] hankyung.com
나르고W100은 바퀴로 움직이는 자율이동로봇입니다. 사람이 주문에 맞는 상품을 골라 싣고, 로봇이 운반을 맡습니다. 물건을 집고 주문을 확인하는 작업까지 모두 로봇이 처리하는 구조는 아닙니다. [1] twinny.ai
고객의 추가 구매에 주목합니다. 사용해 본 고객이 비용을 더 지불하기로 했다는 점에서 상업화 판단에 가까운 근거입니다.
다만 재구매만으로 공급사의 이익이나 고객의 투자비 회수기간까지 알 수는 없습니다. 설치·정비 비용, 유료 작업시간과 사람 개입률은 운영기록으로 확인해야 합니다.
3장. 한국 — 통신장애와 음성인식을 시험할 준비를 합니다
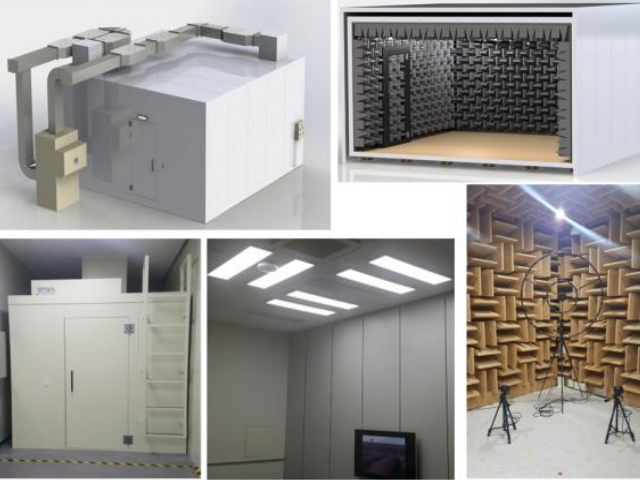
이미지 설명: 진흥원의 기존 HRI성능평가시스템을 소개한 시설 사진·구성도입니다. 새 공고에는 대표 작업 사진이 없어, 음성 평가에 활용할 기존 시설의 참고자료를 넣었습니다. 신규 구축이 끝난 모습은 아닙니다. 출처: 한국로봇산업진흥원. 시설 소개
한국로봇산업진흥원은 19일 두 건의 용역 입찰을 공고했습니다. 하나는 통신장애 상황에서 로봇의 상호작용 안전기능을 검증하는 시스템이고, 다른 하나는 음성인식 성능평가용 데이터 구축입니다. [2] m.kiria.org
안전시험 용역은 통신 지연·손실·단절 등을 반복해서 재현할 방법을 요구합니다. 엘리베이터에 타는 로봇의 연결에 이상이 생겼을 때 안전 상태로 전환하는지, 실외이동로봇의 통신장애 시험을 같은 조건으로 수행할 수 있는지 확인하려는 사업입니다. [2]
음성평가 사업은 총 20명의 음성 데이터를 마련하도록 했습니다. 13세 이상 65세 미만 10명과 65세 이상 10명이며, 각 집단은 남녀 5명씩입니다. 기존 HRI 시험시설과 연동하고, 데이터에 대한 제3자 품질검증도 요구합니다. [2]
두 입찰의 제출 마감은 12월 1일 오전 10시입니다. 아직 시스템이 완성되거나 특정 로봇이 시험을 통과한 단계는 아닙니다. [2]
통신장애를 반복 재현하고, 음성평가에 쓸 데이터와 재생조건을 갖추려는 발주입니다. 시험 대상·환경·성공과 실패의 기준도 남겨야 비교할 수 있습니다.
4장. 중국 — 힘을 느끼는 센서와 로봇손을 함께 묶습니다
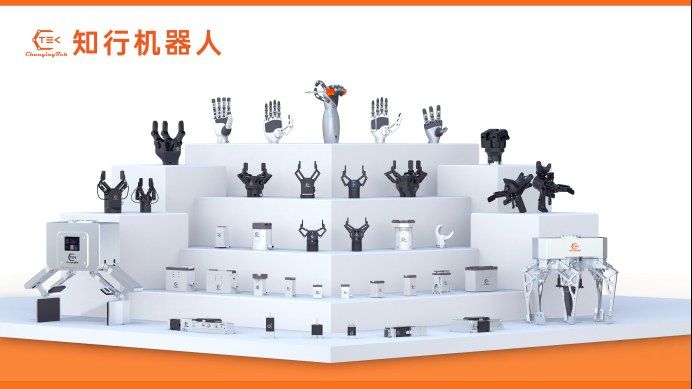
이미지 설명: 커리센싱 전략투자 소식을 전한 자동화망 기사에 실린 즈싱 로보틱스 제품군 소개 이미지입니다. 이번 투자로 완성된 새 통합 제품 사진은 아닙니다. 기사 출처 표기: 커리센싱. 원문
중국 커리센싱이 즈싱 로보틱스에 대한 전략투자를 최근 마쳤다는 소식이 19일 전해졌습니다. 20일에는 자동화망이 커리센싱을 출처로 표시한 발표문을 게재했습니다. 거래가 끝난 정확한 날짜와 투자금액·지분율은 확인한 문서에 없습니다. [3] 新京报
즈싱은 로봇손과 전동 그리퍼를 만드는 기업입니다. 두 회사는 커리센싱의 힘·촉각 센서와 즈싱의 손·그리퍼를 통합하고, 데이터 수집과 알고리즘 개선, 공급망과 적용 현장을 함께 개발하겠다고 밝혔습니다. [3] 自动化网 ZiDongHua.com.cn ,自动化科技展示平台、“自动化者”人文交流平台。
약한 포장재를 잡을 때와 단단한 부품을 고정할 때는 힘을 조절하는 방식이 달라집니다. 손과 센서가 함께 작동해야 하는 이유입니다.
이번에 확인된 성과는 투자 완료입니다. 통합 제품의 납품 일정과 작업 성공률, 내구성 개선 결과는 발표되지 않았습니다. 앞으로 실제 고객의 물건을 다룰 때 파손과 놓침을 얼마나 줄이는지, 고장 난 부품을 얼마나 쉽게 교체하는지 확인해야 합니다.
5장. 미국 — 가상 작업을 반복해 볼 도구가 넓어졌습니다
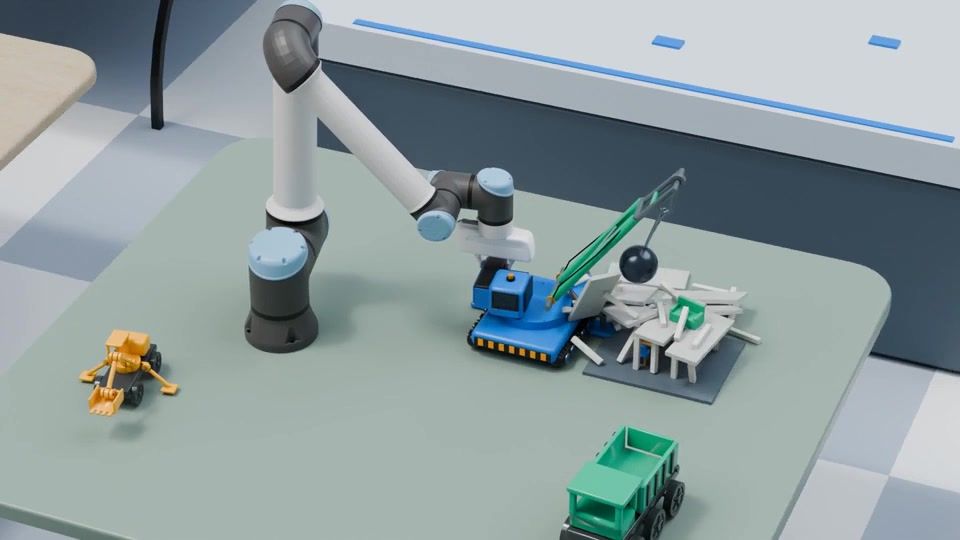
이미지 설명: Steel 공식 저장소의 시뮬레이션 소개 영상에 쓰인 이미지입니다. 로봇팔과 여러 물체의 상호작용을 가상 환경에서 보여줍니다. 실물 작업 사진이나 0.2의 신규 현장 실증 장면은 아닙니다. 출처: Skild AI. 공식 저장소
Skild AI는 한국시간 20일 새벽 Steel 0.2를 알렸습니다. 81개 시뮬레이션 환경 예제와 대화형 문서, 코딩 에이전트가 기존 작업을 옮기는 데 쓸 안내를 소개했습니다. Steel 자체는 이달 9일 처음 공개됐습니다. [4]
Steel은 NVIDIA와 협력해 개발한 물리 계산 도구입니다. 컴퓨터 안에서 로봇과 물체가 움직이고 접촉하는 과정을 계산합니다. 개발자는 가상 장면의 조건을 바꾸면서 동작을 반복 시험할 수 있습니다. [4] GitHub
81개는 공개된 예제 수입니다. 기존 Newton 예제 45개, WebGPU에서 옮긴 27개, 별도 예제 9개로 구성됩니다. 새로운 고객 현장 81곳에서 로봇을 검증했다는 의미가 아닙니다. [4] GitHub
자석처럼 붙고 떨어지는 접촉 기능도 소개했습니다. 다만 이 기능은 현재 개발 통합 버전에서 지원되므로, 배포 버전별 차이를 확인해야 합니다. [4]
개발자가 같은 문제를 재현하고 비교하기 쉬워질 수 있습니다. 다만 실제 로봇에서는 마찰과 부품 상태 등이 달라지므로, 가상시험의 개선이 현장 성공으로 이어지는지도 확인해야 합니다.
6장. 벨기에 — 로봇의 카메라로 건강 신호를 읽으려 합니다
사진 설명: IntelliProve 공식 투자 발표의 팀 사진입니다. 촬영일은 표시되지 않았으며, 실제 돌봄로봇 실증 사진은 확인되지 않았습니다. 출처: IntelliProve. 원문
벨기에 IntelliProve는 19일자 발표문에서 270만 유로의 초기 투자를 확보했다고 밝혔습니다. 일반 카메라로 얼굴 영상을 받아 건강 관련 신호를 추정하는 소프트웨어를 휴머노이드 등으로 넓히겠다는 계획입니다. [5]
회사 설명은 약 30초의 영상에서 심박수와 호흡, 혈압 등을 추정하는 방식입니다. 기존 스마트폰·노트북용 기능을 로봇에 연결하려 합니다. 로봇은 값을 전달하고, 사람이 해석해 다음 조치를 결정하는 역할 구분도 명시했습니다. [5]
회사는 사람의 움직임과 조명 변화, 카메라 차이가 어려운 조건이라고 설명합니다. 이번 자금으로 데이터를 늘리고 정확도와 임상 근거를 보강할 계획입니다. EU 의료기기 규정상 Class IIa 인증은 추진 단계입니다. [5]
확인한 발표에는 특정 로봇의 납품 대수나 돌봄 현장 성과가 없습니다. 투자 확보와 연구 확대를 확인한 소식입니다. 사람의 상태를 다루는 기능인 만큼, 로봇에 탑재한 환경에서도 오차와 측정 실패를 어떻게 알리는지 살펴야 합니다.
7장. 기술 검증 — 새 일을 배웠어도, 예전 일은 다시 시험해야 합니다
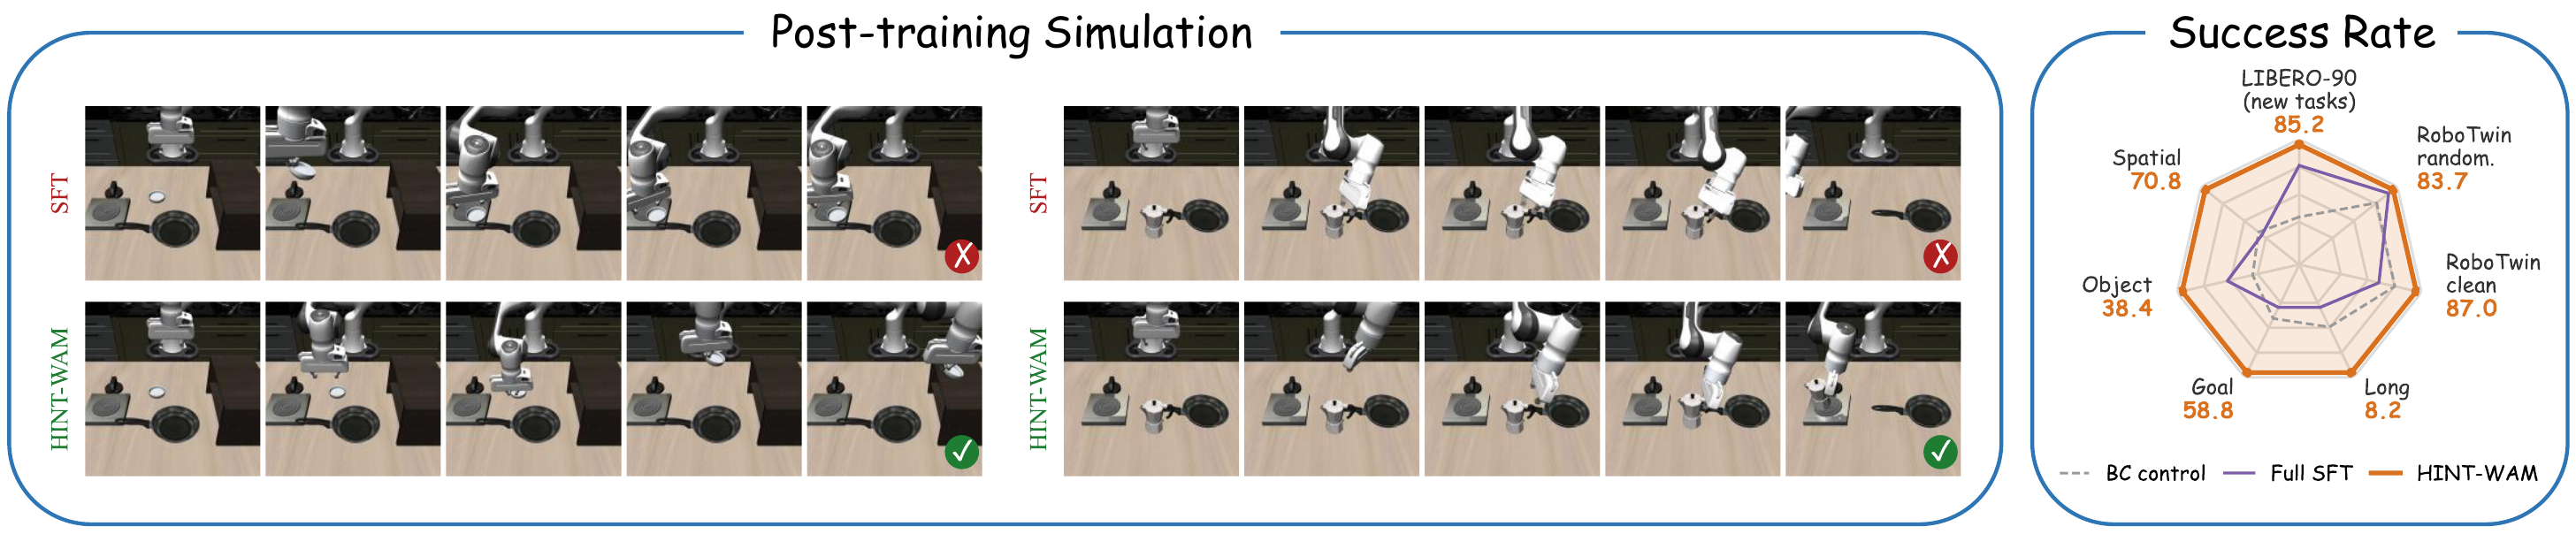
이미지 설명: HINT-WAM 공식 연구 페이지의 대표 그림입니다. 왼쪽은 가상 작업의 비교 장면이며 오른쪽은 여러 평가 과제의 성공률입니다. 실제 공장 사진은 아닙니다. 출처: HINT-WAM 연구진. 연구 페이지 · 논문
싱가포르국립대 연구진은 한국시간 19일 HINT-WAM 논문을 arXiv에 제출했습니다. 기록된 시연에서 뒤에 일어나는 장면을 학습 때만 참고해 로봇의 행동 학습을 돕는 방법입니다. 실행할 때 미래 영상을 요구하지 않습니다. [6] arxiv.org
가상환경 LIBERO의 새 작업 90개를 각 50회 평가한 평균 성공률은 85.18%였습니다. 비교 대상인 지도학습 미세조정은 78.88%였습니다. 차이는 6.30%포인트입니다. [6]
그런데 기존 작업 데이터를 다시 학습에 섞지 않으면, 새 작업을 배운 뒤 예전 40개 작업의 평균 성공률은 96.55%에서 44.05%로 떨어졌습니다. 제안한 방법도 기존 능력의 손실을 완전히 막지는 못했습니다. [6]
이전 작업 자료를 함께 섞은 조건에서는 기존 작업 95.10%, 새 작업 81.56%였습니다. 새로운 일을 익히는 성능과 익숙한 일을 유지하는 성능을 함께 살펴야 한다는 결과입니다. [6] arxiv.org
이 수치는 사전공개 논문의 시뮬레이션 결과입니다. 실제 공장 성과로 일반화할 수는 없습니다. 업데이트 뒤 기존 작업을 다시 시험할 필요성을 보여 줍니다.
8장. 고객의 기준 — 재구매의 이유를 운영기록으로 확인합니다
트위니의 재구매 사례를 더 살피려면 고객의 도입 목적을 알아야 합니다. 운반시간 단축인지, 작업자의 이동 부담 감소인지, 주문 증가에 대한 대응인지에 따라 평가항목이 달라집니다. [1]
주문량이 늘어난 기간의 처리 건수만 비교하면 로봇의 효과를 구분하기 어렵습니다. 비슷한 상품·주문 조건에서 사람의 작업시간, 오류 처리, 충전·정비시간을 함께 기록해야 합니다.
선반 배치나 포장재가 바뀌면 경로와 동작을 다시 확인해야 합니다. 다른 현장에 설정을 옮길 때 들어가는 시간도 도입 비용입니다.
판매가격에 설치·교육·유지보수·업데이트 비용을 더하고, 새로 늘어난 관리 업무도 계산해야 합니다. 이 기록이 있어야 다음 도입의 판단이 구체적이 됩니다.
9장. 핵심부품·공급망 — 한국은 부품과 검증을 함께 준비해야 합니다
오늘 확인한 발표와 한국 공급망의 과제를 연결한 필자의 해석입니다.
| 자율주행·물류 운영 | 트위니의 공급계약·재구매 사례 [1] | 설치기간·고객 운영비·추가 주문의 지속성 |
| 힘·촉각 센서와 손 | 중국의 센서·그리퍼 기업 간 투자 [3] | 접촉 감지와 힘 제어의 연동·내구성·교체비 |
| 통신·안전 평가 | 진흥원의 장애 재현 시스템 발주 [2] | 연결 이상 때의 동작·복구시간·반복시험 |
| 음성·사람과의 상호작용 | 진흥원의 평가 데이터 구축 발주 [2] | 연령·소음 조건별 오류와 시험 범위 |
| 학습·개발 도구 | Steel 예제 공개와 HINT-WAM 평가 [4][6] | 실제 사용 개발자·가상시험 재현·기존 능력 유지 |
부품기업은 센서가 어떤 물체와 작업에 쓰이는지 알아야 합니다. 손·센서·제어기를 연결했을 때 생기는 지연과 오류까지 줄여야 합니다.
시험기관과 수요기업은 작업을 재현할 조건과 고장 대응 기록을 함께 남길 수 있습니다. 공급자가 바뀌거나 소프트웨어가 수정돼도 비교할 근거입니다. 국내 현장의 기록이 쌓여야 해외 고객에게 제시할 자료도 구체적이 됩니다.
10장. 사회 변화 — 로봇을 쓰는 사람에게도 확인할 일이 생깁니다
여기부터는 오늘 사례를 바탕으로 한 전망입니다.
운반을 로봇에 맡기면 걷는 부담을 줄이고 상품 확인에 집중할 여지가 생깁니다. 다만 로봇을 기다리거나 막힌 통로를 정리하는 일이 늘면 부담은 다른 모습으로 남을 수 있습니다.
교육에는 사용법과 중단·복구 방법이 함께 들어가야 합니다. 언제 멈추고 누구에게 알리는지, 다시 시작할 권한은 누구에게 있는지 알아야 합니다. 연습에 쓰는 시간도 노동시간입니다.
돌봄 환경에서는 카메라가 무엇을 읽고 누가 결과를 해석하는지 이용자가 알아야 합니다. 이용자가 거절하거나 사람에게 도움을 요청할 방법도 필요합니다.
이용자의 나이와 말하는 환경도 다양합니다. 정해진 시험집단의 결과를 모든 사람에게 확대할 수는 없습니다. 현장에서 자주 실패하는 조건을 수집하고 개선하는 일이 운영자의 새 업무가 될 수 있습니다.
11장. 투자 관점과 반대 증거
프로젝트 휴먼로봇의 일곱 가지 검증지표를 이어갑니다.
| Paid Working Hours | 고객이 비용을 지불한 실제 작업시간은 얼마인가 |
| Intervention Rate | 작업당 또는 시간당 사람이 얼마나 도와주는가 |
| First-attempt Success Rate | 재시도 없이 처음 성공한 비율은 얼마인가 |
| Repeat Order | 사용한 고객이 다시 주문하거나 계약을 늘리는가 |
| Uptime | 충전·정비·고장을 반영한 가동 가능 비율은 얼마인가 |
| BOM Share | 로봇 한 대의 부품 원가에서 공급자가 차지하는 비중은 얼마인가 |
| Developer Count | 실제로 사용하는 개발자와 기업이 늘어나는가 |
재구매는 고객의 추가 지출에 관한 증거입니다. 전략투자·자금 조달·개발 도구 공개는 사업 확장과 개발 기반에 관한 것으로, 같은 단계의 매출 성과로 더할 수 없습니다. [1][3][4][5]
공급계약과 운영 대수, 예제 수와 개발자 수를 구분해야 합니다. 가상시험 성공률도 유료 현장에서 재시도 없이 끝낸 작업 비율과 같지 않습니다.
HINT-WAM에서는 새 작업의 성능 향상과 기존 능력의 손실이 함께 나타났습니다. 이전 작업 자료를 섞는 조건이 중요했습니다. 새 기능의 성능표만으로 운영 전체의 개선을 판단하기 어렵다는 반대 근거입니다. [6] arxiv.org
다음에는 재구매 고객의 장기 운영비, 시험체계의 완성, 통합 부품의 고객 검증과 개발 도구의 실제 활용을 살펴보겠습니다. 운영기록 미공개는 검증의 한계입니다. 자료가 없는 부분을 실패로 단정하거나 성공으로 채워 넣지 않겠습니다.
12장. 오늘의 결론 — 두 번째 주문과 업데이트 뒤의 성능을 봅니다
11월 20일에 확인한 소식은 사용 이후의 검증으로 이어집니다. 물류 현장에서는 추가 구매가 나왔고, 시험기관은 평가 기반을 발주했습니다. 부품기업과 개발자는 통합과 반복시험을 준비합니다. [1][2][3][4]
필자는 도입 뒤 어떤 비용이 줄었는지, 조건이 바뀌어도 맡긴 일을 해내는지, 새 기능을 더한 뒤 익숙한 일도 유지하는지를 함께 보려 합니다.
한국은 물류 경험과 시험 기반을 함께 발전시킬 수 있습니다. 부품의 적용 조건을 남기고 현장 문제를 재현해 개선 결과를 보여줘야 합니다.
사람의 역할도 포함됩니다. 줄어든 일과 새 관리 업무를 살피고, 이용자가 이해할 설명과 도움받을 방법을 마련해야 합니다.
로봇의 다음 성장은 고객의 두 번째 주문과 업데이트 뒤에도 유지되는 성능에서 확인할 수 있습니다. 오래 쓸 수 있다는 근거가 쌓일수록 다음 현장의 선택도 구체적이 됩니다.